遠隔保守(Remote maintenance)は、核融合・プラズマ物理学の工学。核融合炉の機器は中性子照射で放射化するため、人手による保守ができない。そこで、マニピュレータや特殊工具などの遠隔操作機器を用いて真空容器内の機器を交換・補修する技術が遠隔保守であり、ITERやIFMIF-DONESなどで開発・実証が進められている。この用語集が追う論文のうち、タイトルにこの主題が現れるものは64本ある。比重が最も大きかったのは2015–2019年で、その期間の論文の0.21%を占めた。直近の2025–2029年では0.21%。この用語集がこの主題を最初に拾うのは1985年以降で、それ以前の収録論文には現れない。
解説
核融合炉の遠隔保守とは、運転中および運転後に強い放射能を帯びた炉内機器を、人間が直接触れることなく点検・交換・修理する技術体系のことである。トークマク型炉では中性子照射による誘導放射能のため、プラズマ停止後も炉内の線量率が人間の立入りを許容しない水準に長期間とどまるため、ブランケットやダイバータといった主要機器の保守は設計段階から遠隔操作を前提として組み込まれる。これは単なる付帯設備の問題ではなく、炉の構造・ポート配置・プラズマ制御と相互に制約を与える、装置設計の根幹をなす要件である。
なぜ遠隔保守が必須なのか
核融合炉の炉内機器は、D-T核融合反応から放出される14 MeV中性子に恒常的にさらされる。この照射によって構造材料は原子レベルの損傷を受けると同時に、機器自体が強い誘導放射能を持つようになる。ITERのような装置では、ブランケット・シールドモジュール、ダイバータカセット、真空容器ポートに取り付けられた補助機器が保守対象となり、運転開始後はこれらに近づくこと自体が不可能になる。したがって「手で締める・外す・溶接する」という通常の保守作業のすべてを、機械的な代理手段に置き換えねばならない。
この制約は材料照射試験施設にもそのまま当てはまる。DEMO向け材料開発のために建設が進められるIFMIF-DONESでは、装置全体の稼働率70%を達成するため各系統に90%超の稼働率を要求しており、そのために加速器、テストシステム、リチウム系統の各機器について、劣化部品の監視・点検・交換をで行う計画が設計の初期から組み込まれている。稼働率という数値目標が遠隔保守の設計を直接駆動する好例である。
さらに遠隔保守は、炉心プラズマの物理とも干渉する。DEMO炉の設計では、ダイバータを引き抜くためのポート配置や、プラズマの垂直安定性を支える導電性シェルの設計が、遠隔保守の手順と両立するように同時に最適化される。トロイダル場コイルの数や装置のアスペクト比を変えるとポートの幾何が変わり、機器の出し入れが物理的に可能かどうかが変わるため、炉の基本パラメータ選定にまで遠隔保守の視点が入り込む。
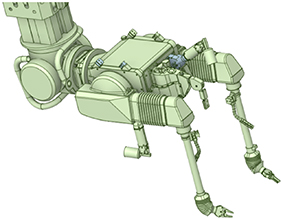
遠隔保守の現場で使われる機器は、多関節のマニピュレータ、把持機構、輸送用カスクなどから構成される。例えば、遠隔操作用のサーボマニピュレータは、操作者の動きを再現して放射線環境下で部品の脱着を行う装置であり、その一例として複数の関節と把持部を備えた機体の外観を下の図に示す。
図は、遠隔保守用のサーボマニピュレータ(DEROSY)の設計図であり、胴体部に接続された複数の関節モジュール、伸縮するリンク機構、先端の把持部が描かれている。この種のマニピュレータは、人間の腕に近い自由度を保ちながら、放射線下で数時間から数十時間の連続作業に耐える耐放射線性と信頼性が要求される。
保守方式と装置統合:垂直方式と水平方式
炉内機器をどの方向から引き出すかは、遠隔保守設計の最初の分岐点である。トークマクでは一般に、ブランケットを上方のポートから垂直に引き抜く方式と、水平ポートから横方向に引き出す方式が検討されてきた。垂直方式は重力を利用して重いブランケットモジュールを真下に吊り下げずに済む一方、上端口の面積と炉頂設備の空間を大きく取る必要がある。水平方式はポート周りの配置が単純になる反面、長大なモジュールを水平に支持・搬送する機構が複雑になる。EU DEMOの設計では、この両方式の技術的評価が繰り返し行われ、ブランケットの保守概念も「垂直引き抜き」から「カスク内水平収容」へと発展する過程が報告されている。
引き抜いた機器は、真空容器ポートにドッキングした密閉型カスク(輸送容器)によって炉から熱室へ運ばれる。ITERの炉内機器保守はこの方式が基本で、修理や廃棄物処理は炉のそばではなく熱室施設で行う。密閉カスク方式は、放射性物質の閉じ込めを保ちながら機器を大気中の整備施設へ移動できる点が本質的である。
保守方式の選択は炉の性能そのものにも影響する。プラズマ平衡計算を用いて保守方式を評価する研究では、ポート配置の違いがプラズマの平衡形状や制御性に与える影響が定量的に調べられており、遠隔保守の要件がプラズマ制御の制約として炉設計に還元されている。また、ダイバータ保守用ポートの概念選定では、複数の設計案を多基準で比較する手法(階層分析法)が関係者の参加のもとで用いられ、技術的実現性だけでなく保守時間やコストも織り込んだ意思決定が行われている。EU DEMOではこれらの概念をパラメトリックにモデル化し、保守戦略全体を定量的に比較する枠組みも整備されている。
遠隔操作機器:マニピュレータ、輸送装置、工具
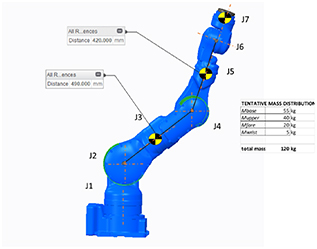
遠隔保守を担う機器は大きく三層に分けられる。第一に、作業の主体となるマニピュレータ類である。ITERのダイバータ保守では、真空容器内の狭い空間を移動しながらカセットを引き出す専用の輸送装置(ボアツールシステム)が開発され、これが冷却水配管の遠隔切断・溶接・非破壊検査を行う。マニピュレータには、人間の腕の動きを忠実に再現するサーボマニピュレータと、特定の作業に特化した専用工具の両方が使われる。MASCOTのような双腕テレマニピュレータは、JETで長年の実績を持つ設計を近代化し、高い器用さを保ちながら保守性と拡張性を向上させた例である。DEMOの上端口保守向けには、多関節ロボットアームの構造設計と運動学解析が行われており、可動範囲と質量配分が設計段階で検証される。
図は、上端口遠隔保守向けに設計されたロボットアームの予備設計を示しており、J1からJ7までの7つの関節、可動範囲の寸法、各部の質量配分と総質量が注記されている。このように関節構成と可動域を先に確定させることが、狭いポート内での作業性を保証する出発点となる。
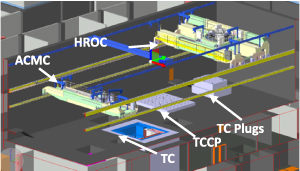
第二に、機器を炉から熱室まで運ぶ輸送・搬送系である。密閉カスク、ポートへのドッキング機構、熱室内のクレーンがこれに当たる。加速器施設のような炉外領域でも、高線量部の機器交換には天井クレーンと専用の輸送プラグが組み合わされる。
図は、加速器クライオモジュール周辺の保守用クレーンと輸送プラグの配置を示した断面図であり、天井走行クレーン、保守用プラグ、およびそれらが収容される建屋構造が描かれている。このように保守経路を建屋断面の中で先に確保しておくことが、遠隔保守設計の基本手順である。
第三に、把持・接続系の機械要素である。ブランケットを引き抜く際には、モジュールとグリッパが機械的に確実に係合するインターロック機構が必要で、これの設計はブランケット保守概念の成否を左右する細部の一例である。また、リミタやシェルなど周辺機器の設計では、遠隔保守の制約がそのまま形状・配置の制約として課される。
制御、視覚系とバーチャルリアリティ
遠隔保守の作業性は、機械の性能だけでなく、操作者に与える情報の質に大きく依存する。視覚系はカメラによる直接視認に加え、環境モデルと実映像を重ね合わせた表示で構成される。ITERの電子サイクロトロン上部ポートランチャの保守では、バーチャルリアリティ環境を用いて保守手順の実現可能性と作業性が評価されており、実機を用意する前に仮想空間で手順を検証する手法が定着しつつある。
制御系の側では、柔軟な機械系(長いアームやケーブルで構成される系)の振動制御が課題となる。長尺マニピュレータは先端の位置決め精度が振動に敏感であり、これを能動的に抑える制御技術がプロジェクトとして開発されている。また、遠隔保守作業そのものの運用管理——作業計画、手順書、訓練、異常時対応——も独立した技術領域として確立されつつあり、実際の保守運転を立ち上げ運営するための枠組みが報告されている。
検証・試験と稼働率要求
遠隔保守機器は、設計どおりに動くことを実機相当の環境で示さなければ採用されない。ITERのブランケット保守では、実規模の試験装置を用いた拡張性能試験が進められており、ダイバータ保守についても専用の試験プラットフォームでR&Dが継続されている。これらの試験では、切断・溶接・検査の一連の工程を遠隔で、所定の時間内に、繰り返し実行できることが確認される。中性子源施設であるIFMIF-DONESでも、テストシステム、加速器、リチウム系統それぞれの遠隔保守設計を支える検証活動が進行中である。
検証が重視される理由は、遠隔保守の失敗が直接プラント稼働率の低下につながるからである。前述のようにDONESでは系統ごとに90%超の稼働率が要求され、それが保守手順の所要時間と信頼性に変換される。EU DEMOでも、保守戦略の全体像がプレコンセプト設計段階で体系化され、DTTのような中型装置でも初期から保守戦略が検討されるなど、遠隔保守は装置の設計寿命を通じた可用性の問題として、設計の最上流から扱われている。