Wiki / 現象 誤差磁場 (Error field、error fields)は、核融合・プラズマ物理学の現象。磁気閉じ込め装置の設計磁場からのずれとして現れる非軸対称磁場成分であり、主にコイルの変位・変形が原因となる。プラズマ回転を減速させてモードロックやディスラプションを誘発するため、その振幅・位相の同定と補正が装置の運転範囲の拡大に不可欠である。この用語集が追う論文のうち、タイトルにこの主題が現れるものは119本ある。比重が最も大きいのは直近の2025–2029年で、その期間に発表された論文の0.40%を占める。この用語集がこの主題を最初に拾うのは1990年以降で、それ以前の収録論文には現れない。
目次
1 解説 2 推移 3 研究の変遷 4 よく登場する装置 5 この数字の作り方 解説 誤差磁場(error field)とは、本来トロイダル軸対称であるはずのトカマク磁場に、装置の製作誤差やコイル配置のずれなどに起因して混入する非軸対称(三次元)磁場摂動 のことである。その大きさは主磁場の10⁻⁴程度ときわめて小さいが、プラズマ中の有理面と共鳴して磁気島 を駆動し、回転の停止(モードロッキング)を経てディスラプションに至らせうるため、現代の大型装置では設計段階から厳しく管理される現象である。
誤差磁場の正体と発生源
トカマクの磁場は原理的にトロイダル方向に一様で、プラズマは入れ子状の磁気面に閉じ込められる。ところが実際の装置では、この対称性が種々の形で破れる。主な発生源は、トロイダル場コイルやポロイダル場コイルの巻線の不整、コイルの設置ずれ(並進シフトや傾き)、コイル間の接続部や給電線、真空容器 の継ぎ目、フェライト構造材などである。これらは意図せずして存在するため「固有誤差磁場(intrinsic error field)」と呼ばれる。個々のずれは微小でも、それが作る摂動はフーリエ分解するとプラズマの有理面(回転変換が有理数になる面)に共鳴する成分を含み、その成分だけが磁気島 を駆動しうる。
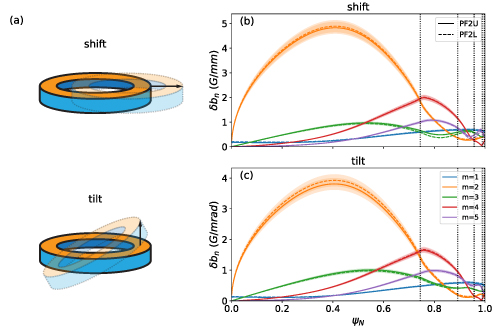
どのずれがどれだけの摂動を生むかは、コイルのシフトや傾きごとに磁場の法線成分をポロイダルモード数 m ごとに評価して求められる。図は軸対称コイルのシフトと傾きの模式図と、それが作る摂動磁場の半径方向分布を m=1 から m=5 の各成分に分けて示したもので、シフト・傾きいずれも m=2 成分が最も大きくなること、傾きはシフトと異なる位相構造を持つことが読み取れる。この種の計算を全てのコイルと構造物について積算すれば、装置全体の固有誤差磁場の「ソースモデル」が得られ、建設前の公差設定の根拠となる。
fig.2 Impact of error fields and error field correction on heat fluxes in SPARC (2025) · CC BY 4.0
(a) Schematic of a shift, on top, and a tilt, on bottom, of an axisymmetric coil. (b) and (c) radial profile of the perturbed magnetic field normal to the flux surfaces for the shift (b) and tilt (c) of the PF2U coil (solid lines) and for the PF2L coil (dashed lines). The different colors represent the different poloidal components (m), from m = 1 to m = 5.
誤差磁場
種別 現象
論文数 119 本
初出 1990 –1994 年(4本)
最盛期 2025 –2029 年 0.40%
ほかの綴り error fields 索引にもどる
誤差磁場の影響は共鳴成分に限らない。非共鳴成分は捕獲粒子の非両極性ドリフトを介して新古典トロイダル粘性(NTV)によるトルクを生み、プラズマのトロイダル回転 を全体的に減速させる。また境界付近では磁力線が確率的につながった層が形成され、ダイバータ 熱流分布を大きく変える。回転の減速は後述の共鳴による島駆動の閾値を下げる方向に働くため、非共鳴成分も間接的にロッキングリスクを高める。
誤差磁場侵入とモードロッキング
誤差磁場が問題になる中心的な機構は「場の侵入(field penetration)」と呼ばれる分岐現象である。プラズマは通常、回転しているために外部の非軸対称場をシールドする。有理面上では誘起されるシールディング電流が共鳴摂動を打ち消し、磁気島 はごく薄い層に抑えられる。しかし外部場が十分強いと、電磁トルクが粘性トルク(および粘性に効く回転の維持力)を上回り、回転が急停止して島が急成長する。これが分岐であり、静止した磁気島がプラズマ中に「ロック」された状態になる。ロックした島は輸送を劣化させ、成長すればディスラプションに至る。
侵入閾値の物理を決める鍵は、外部場の周波数とプラズマの「自然周波数」(背景のプラズマ回転 と電子反磁性ドリフトの和)との相対関係である。二流体モデルによる数値解析では、外部場の周波数がこの自然周波数と一致したときに必要な場の振幅が極小になり、ずれるほど閾値は急激に、しかも並行熱伝導の効果により非対称に増大することが示されている。つまり回転の遅いプラズマほど小さな誤差磁場で侵入が起きる。これは、中性粒子ビーム加熱で回転が速い装置では誤差磁場に寛容だが、加熱の弱い低トルク運転では厳しい制約になることを意味する。密度や温度への依存性も数値的にスケーリング則として求められており、例えば m/n=3/2 の侵入閾値は密度のべき(単流体では約0.67、二流体では約0.56)で変化するなど、流体モデルの違いで係数が変わる程度の感度を持つ。実験では自然周波数ゼロでも有限の閾値が観測されてきたが、非線形計算によればこれはゼロ周波数近傍での分岐が島幅ごく小さな滑らかなものとなり、測定感度内で検出できないためである。
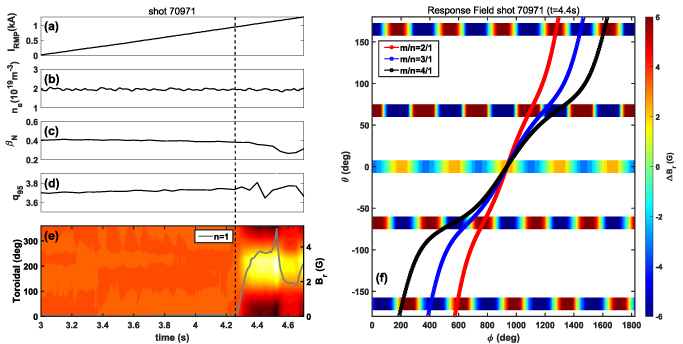
実験的には、n=1 の摂動コイル電流をゆっくり上げながら、低磁場側ミッドプレーンの磁場センサで測った n=1 半径方向摂動成分の時間発展を追うことで侵入の瞬間を特定できる。図はその一例で、コイル電流の立ち上がりに対して、真空場と渦電流 分を差し引いた応答磁場がある時刻で急増し、その後のサドルループ測定のトロイダル位相分布から m/n=2/1 のヘリシティが支配的であることが分かる様子を示している。
fig.3 New insights into error field assessment from mode coupling effects based on RMP spectrum scanning experiments in EAST (2025) · CC BY 4.0
Error field penetration experiment in EAST ohmic heated plasmas for discharge 70 971, with an applied n = 1 RMP configuration and coil phasing \Delta\phi_\mathrm{UL} = 0^\circ. Temporal evolution of (a) RMP current amplitude, (b) line averaged electron density, (c) normalized plasma beta and (d) q95. (e) Contour of the n = 1 radial magnetic perturbation component, as measured by Br sensors located on the low-field-side midplane, excluding contributions from the RMP vacuum field and eddy current. The onset of field penetration is marked by vertical line. (f) The two-dimensional distribution of magnetic perturbations measured by five groups of saddle loops after mode penetration, indicates that the helicity of m/n = 2/1 is dominant in the EAST n = 1 field penetration experiment.
誤差磁場許容値とプラズマ応答
どれだけの誤差磁場まで許容できるかは、プラズマ条件に強く依存する。経験的には、コアでのロッキングを起こす固有誤差磁場の閾値は主磁場の10⁻⁴程度という小さな値が目安とされ、これが装置の製作公差を決める基準になる。重要なのは、許容値がベータ(規格化圧力)の上昇とともに大幅に下がることである。高ベータプラズマでは、外部の n=1 摂動が理想的に安定な n=1 キンクモード と共鳴的に結合して増幅され、ブレーキングトルクが強まる。磁気ピックアップコイルによる測定では、規格化ベータ1程度の低い値からすでに外部場の増幅が観測され、壁なし理想MHD 安定限界を超えるとその増加率がさらに大きくなることが確認されている。このため、低ベータ・低密度の初期放電段階で測った許容値をそのまま高ベータ運転に外挿することはできず、ITER のような低トルク・高ベータ運転では特に慎重な評価が要る。
このプラズマ応答は負の側面ばかりでない。増幅された応答場は磁気プローブで測定できるため、ベータ依存性を逆に利用して、時間とともにゆっくりフィードバックする「動的補正」の対象にできる。また、共鳴的な電磁ブレーキに加えて非共鳴成分による NTV ブレーキが存在するが、両者の回転依存性は逆で、共鳴トルクは回転が速いほど減り、非共鳴トルクは増える。非線形モデルでは、回転が崩壊するのは共鳴ブレーキだが、非共鳴成分が共鳴成分への許容値を下げるという相互作用が示されている。
誤差磁場の大きさを一つの数で表す指標にも歴史がある。かつては m=1,2,3 の半径方向磁場フーリエ調和の重み付き幾何平均(3モード表現)が用いられたが、この量は座標系の取り方に依存することが理論と実験の両面から示され、現在は、面積重みした磁束フーリエ調和に特異値分解による重み付けを組み合わせた「共鳴モード重なり」指標が標準となっている。これは 2/1 面だけでなく 3/1 以上の高次面でのロッキングリスクも捉えられ、装置に依存しないため、過去のロッキング放電データベースに基づく経験的スケーリング則の当てはめにも使われる。
誤差磁場の測定
固有誤差磁場は真空磁場の直接測定だけでは十分に決まらない。測定器の感度限界があり、またプラズマ応答を介した影響が本質だからである。そこで実用的なのは、プラズマ自身の非線形応答をプローブにする方法である。代表的な手法は二つある。一つは飽和磁気島 に働くトルクの釣り合いを測る方法で、オーミック加熱 放電に適する。もう一つは島が存在しない状態でのプラズマ回転 のブレーキを測る方法で、中性粒子ビーム加熱などで適度な回転がある放電に適する。いずれも放電中に連続的な測定が可能だが、一定の平均時間を要するという制約がある。
もう一つの標準的な手法が「コンパス スキャン」である。補正コイルに既知の n=1 摂動を位相と振幅を掃引しながら加え、島の幅、NTV ブレーキ、あるいは侵入の有無といった臨界量の応答を測る。応答が極小になる位相が固有誤差磁場の位相を、極小値の大きさがその振幅を与える。侵入を強いる方法はディスラプションを起こしうるため、蓄積エネルギーの大きい装置では危険が伴い、島の性質やブレーキを用いる非ディスラプティブな方法が好まれる。測定は低出力プラズマで行い、主運転シナリオへ外挿する際には、プラズマ応答モデルを用いて外挿の妥当性を検証する。この種の手法では、中央ソレノイド各コイルの寄与の分離は可能でも、外側ポロイダル場コイルなど個々の外部ソースの分離は難しいと評価されている。ヘリアックなど非軸対称性が本質的な装置でも、磁気幾何の精密なマッピングによって誤差磁場源を同定する同様の試みがなされている。
補正コイルと補正戦略
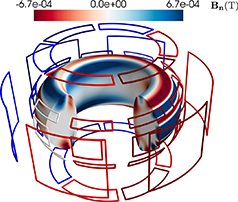
誤差磁場対策の主手段は、トロイダル方向に配置した非軸対称コイル群(誤差磁場補正コイル、EFCC)である。固有誤差磁場と逆向きの n=1 磁場を打ち消す電流を流すことで、フラックス面法線成分を破壊的に干渉させる。この方式は多くのトカマクで標準となっており、建設中・計画中の大型装置でも当初から組み込まれている。図は、誤差磁場補正のために n=1 のトロイダル変化電流を流したときの補正コイル群と、プラズマ面に及ぶ制御面磁場の分布を示したもので、外側の補正コイルと内側のELM制御 コイルの両方が同じ n=1 摂動を生成できる様子が分かる。
fig.1 Error field predictability and consequences for ITER (2024) · CC BY 4.0
ITER’s available EFC and RMP ELM Coils for error field correction. Coils are shown with n = 1 toroidally varying currents as will be used for error field correction. Outer coils are EFC coils, inner coils are ELM coils. The field on the plasma shown is from a n = 1 toroidally varying field applied through an amplitude of 10 kAt in each coil set. Control surface fields shown in Tesla.
補正の設計には二つの考え方がある。第一に、どの外部摂動成分が有理面上の共鳴場を最も効率よく駆動するかを線形応答コードで求め、それを打ち消すコイル電流の組合せを決める方法である。共鳴場を駆動する外部場はプラズマ外側中平面近くに局在することが多く、この結合行列を複数の平衡にわたって合成すれば、主要な誤差源の優先順位がつけられる。ITER では、この方法により主コイル電流に対する補正電流の固定比が広い運転シナリオにわたって有効であることが示されている。第二に、補正コイル自体の能力を物理要件から逆算する設計で、想定される固有誤差磁場の大きさとコアロッキング閾値から必要な n=1 等価磁場を確保しつつ、コンパクトな装置の制約の中でコイルを配置する。
補正は静的とは限らない。コイルの熱変形や機械的ずれは時間とともに変わりうるため、補正電流の位相と振幅を放電中に更新する動的補正が研究されている。また補正場そのものがプラズマ応答を介して共鳴場を生むため、真空場の単純な打ち消しでは最適にならず、応答を含めた「スペクトル」に基づく最適補正が提案されている。さらに補正場は縁の磁力線構造を変えてダイバータ 熱流分布にも影響するため、高熱負荷 装置では補正の有無が熱流に与える効果も評価対象になる。このように誤差磁場対策は、精密計測・応答モデル・補正コイル制御を結びつけた、装置の設計から運転までを貫く課題となっている。
[4]
誤差磁場(Error field)の研究史 — FusionPapers