抵抗性壁モード(Resistive wall mode、wall mode、wall modes)は、核融合・プラズマ物理学の現象。有限導電率の壁によって外部キンクモードの成長が遅くされたモードで、トカマクや逆転磁場ピンチにおいて無壁ベータ限界を超えた高ベータ運転を制限する。プラズマ回転や磁気フィードバックによる安定化が、理想壁限界に近い高圧力状態の実現に不可欠である。この用語集が追う論文のうち、タイトルにこの主題が現れるものは163本ある。比重が最も大きかったのは2005–2009年で、その期間の論文の0.59%を占めた。直近の2025–2029年では0.08%。この用語集がこの主題を最初に拾うのは1995年以降で、それ以前の収録論文には現れない。
解説
抵抗性壁モード(resistive wall mode, RWM)とは、トカマクや反転磁場ピンチ(RFP)などの環状磁場閉じ込めプラズマにおいて、理想伝導体の壁で安定化されるはずの低次の外部キンクモードが、壁の有限の電気抵抗のために再び不安定化して現れる、ゆっくり成長する磁気流体力学(MHD)不安定モードである。プラズマを囲む真空容器や安定化シェルのような導体は、渦電流を誘導することでキンク変形を一時的に支えるが、その電流は壁の抵抗によって減衰する。その結果、モードの成長はアルフヴェン時間のような速い時間尺度ではなく、壁の磁束拡散時間 τ_w という遅い時間尺度に律速される。この「遅さ」こそがRWMの本質であり、制御しうる唯一の主要なMHD不安定として、高ベータ運転の成否を左右する物理の中心課題となっている。実際、RWMは先進トカマク運転における正規化ベータの主要な制限因子として観測されており、その安定化は回転による受動的安定化と、制御コイルを用いた能動的磁気フィードバックという二本立てで研究されている。
序論:壁に律速されるキンクモードと抵抗性壁の役割
トカマクの性能指標である正規化ベータ β_N = βaB/I(βはプラズマ圧力と磁気圧力の比、aはプラズマ小半径、Bは磁場強度、Iはプラズマ電流)は、ブートストラップ電流割合や核融合出力密度とともに増加するため、将来の炉では可能な限り高いβ_Nが望まれる。しかしβ_Nを上げると、プラズマを外側から押し潰すような低次(トロイダルモード数 n = 1 など)の外部キンクモードが不安定になる圧力限界に達する。この限界を超えたプラズマを、プラズマ表面近くに置いた導体壁が支える。壁が理想伝導体であればキンクモードは完全に安定化されるが、現実の壁は有限の抵抗を持つため、壁に誘導された電流が減衰する時間スケールでモードがゆっくりと成長する。これがRWMである。つまりRWMとは、理想壁限界と無壁限界という二つの安定性限界の間の領域で現れる、壁の抵抗によって「生き延びた」キンクモードなのである。
RWMが制御対象として特別扱いされるのは、まさにその成長が遅いからである。アルフヴェン時間(マイクロ秒以下)で暴走する理想MHD不安定とは異なり、RWMの成長率は τ_w の逆数程度であり、これは典型的にはミリ秒から秒のオーダーである。この時間スケールなら、プラズマの周りに配置した非軸対称コイルで磁場を作り、モードの変形を打ち消すフィードバック制御が電子技術的に間に合う。実際にDIII-DやNSTX、RFX-mod、EXTRAP T2Rといった装置でフィードバック安定化が実証されており、制御系の設計はVALENのような有限要素モデルに基づいて行われるのが標準的である。RWMフィードバック用のコイルと磁気センサーがプラズマ周囲にどう配置されるかを、VALENモデルによる表現で示す。
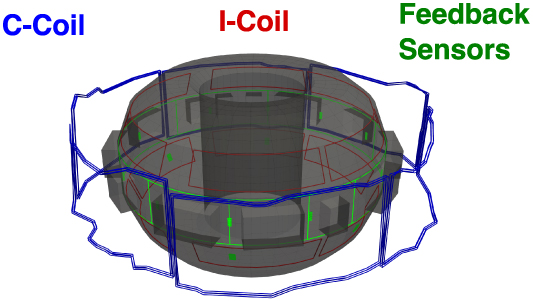
fig.1 Simultaneous stabilization and control of the n = 1 and n = 2 resistive wall mode (2023) · CC BY 4.0
Magnetic sensors and coils used for RWM feedback control as represented in the VALEN model. The vacuum vessel mesh (grey) is shown along with the external C-Coils (blue), internal I-Coils (red), and magnetic sensors used for model based feedback control (green).
図には真空容器のメッシュと、その外側に置かれた外部コイル(Cコイル)、容器内側に置かれた内部コイル(Iコイル)、そして制御に用いる磁気センサーが描かれており、RWM制御系が「コイル・センサー・プラズマ」を閉ループで結ぶ構造をしていることがわかる。センサーが検出した非軸対称磁場を増幅してコイル電流に還流させることで、成長しつつあるモードを小振幅に押さえ込むのである。
安定性物理:ベータ限界、壁位置と成長率
RWMの安定性は、二つの限界ベータで整理される。一つは壁が全くない場合の無壁限界 β_N^無壁、もう一つは理想伝導体の壁がある場合の理想壁限界 β_N^理想壁 である。この比を測る指標として、C_β = (β − β^無壁)/(β^理想壁 − β^無壁) がよく用いられる。C_β = 0 なら壁の助けは不要で、C_β = 1 なら理想壁があっても安定化の限界である。RWMはこの間の領域で不安定となり、プラズマに近い壁ほどキンク変形との磁気的な結合が強く、安定化効果が大きい。壁位置をパラメータとした n = 1 RWM成長率の計算例では、壁がある臨界位置より内側にあると安定化されるが、それより外側では成長率が急激に立ち上がる様子が見て取れる。
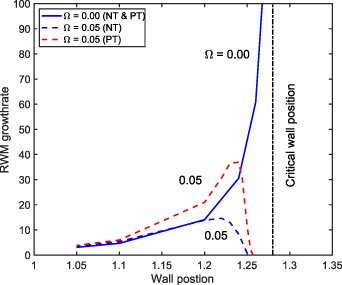
fig.2 Plasma rotation and diamagnetic drift effects on the resistive wall modes in the negative triangularity tokamaks (2024) · CC BY 4.0
The growthrate of n = 1 resistive wall modes versus the normalized wall position. The critical wall position (b_\textrm{c} = 1.28) is plotted with the vertical dash-dotted line. The normalized toroidal rotation frequency Ω is used as a parameter. The NTT case is plotted in blue and the PTT case in red.
図は正規化した壁位置に対するRWM成長率を、トロイダル回転周波数Ωをパラメータに描いたもので、壁が臨界位置 b_c = 1.28 を超えて遠ざかると成長率が急増すること、また回転がある(Ω = 0.05)と成長率が大幅に抑えられることが示されている。負の三角度配置(NT)と正の三角度配置(PT)の比較も描かれており、NTではモード自体は不安定になりやすいものの、回転による安定化効果はむしろNTで効きやすいことが計算されている。
成長率そのものは、平衡の諸量——β_N、圧力分布の尖り具合、安全係数プロファイル——に依存し、実験で再構成された平衡を用いた理論計算は観測された成長率とよく一致することが確かめられている。球面トカマクNSTXでは、β_Nを上げるとモードの壁への結合が良くなるため安定化が容易になるが、さらに上げて理想壁限界に近づくと受動安定板の効果が失われ、成長率が理想MHDの値に急速に近づく。つまり壁による受動安定化には限界があり、その限界に近い運転領域ほど能動制御や回転安定化の役割が大きくなる。
なお、平衡計算にブートストラップ電流を含めると話は変わる。Hモードのペデスタルの急峻な圧力勾配が局所磁気シアーを減らしてインファーナルモード的な分岐を生み、壁があっても不安定になる「ペデスタルRWM」が、通常の壁位置で無壁限界より低いベータで現れうるとされる。将来の大型装置の安定性評価では、この平衡モデルの選択自体が限界予測を左右する。
回転と運動論的効果による安定化
RWMは成長が遅いため、理想MHDでは無視される非理想効果——プラズマ回転、連続体ダンピング、共鳴粒子効果、反磁性ドリフト——が安定性を大きく左右する。回転するプラズマ中では、壁に固定された(実験系で静止した)モードはプラズマから見ると伝播する摂動となり、イオンランダウダンピングや連続体ダンピングといった散逸機構を通じてエネルギーを奪われる。これが回転安定化の基本的な仕組みであり、回転が十分に速ければRWMは完全に安定化されうる。安定化に必要な回転の閾値は、散逸モデル(特にイオンランダウダンピングの扱い)や回転プロファイルの形状に敏感であり、これが理論予測の不確かさの主要な源となってきた。
実験はこの描像を細部で修正した。DIII-Dでは、共鳴磁場ブレーキで回転を下げた初期の実験ではアルフヴェン周波数の数パーセントという高い回転閾値が観測されたが、磁場誤差を最小化し中性粒子ビームの角運動量注入を釣り合わせて回転を下げた実験では、アルフヴェン周波数の1パーセント未満まで回転を下げてもRWMが安定に保たれた。この差は、安定なRWMによる共鳴場増幅が回転をブレーキするというトルク平衡の帰結として、特定の回転帯域が「禁制帯」として立ち塞がることで説明されている。つまり観測される閾値はプラズマの散逸だけでは決まらず、モードが自らの回転を止める正のフィードバックを含む。NSTXでもRWMの発生に伴うトロイダル回転の急速で大域的な減衰が観測されており、回転ダンピングとRWM安定性が互いに結合した現象であることを示している。
さらに、高エネルギー粒子(高速イオン)の共鳴効果もRWM安定性に寄与しうることが、MASTなどでの研究で調べられている。一方で反磁性ドリフトの効果は一方向的ではなく、イオンの反磁性ドリフトが回転と同方向(共電流方向)なら安定化に寄与するが、逆方向(反電流方向)の回転がある場合はむしろ不安定化に働くことが計算で示されている。回転安定化に頼る戦略は、将来の大型装置では自足加熱の増大に伴って回転が下がるという根本的な問題を抱えており、「将来装置にはRWMを回転で安定化できるだけの回転がない」という懸念が、能動制御研究を駆動する動機となっている。
能動磁気フィードバック制御
回転安定化が当てにならないなら、残る道はモードを能動的に押さえることである。フィードバック制御では、プラズマ表面近くの磁気センサーが非軸対称磁場の変位を検出し、その信号に基づいて非軸対称コイルに電流を流し、モードの磁場を打ち消す。RWMの成長時間がミリ秒オーダーであるため、電源と制御系の応答がモードの成長時間の数分の一以下であれば制御が間に合う。モデリングでは、電源の応答時間がモードの成長時間より遅いと制御は失敗すると予測されており、これは制御系設計の実質的な要件となっている。
コイルをどこに置くかが性能を決める。DIII-Dでは真空容器の内側に設置した内部コイル(Iコイル)を用いるフィードバックが、容器の外側にある外部コイルを用いる場合より有効であることが示された。内側に置くことで応答が速くなるだけでなく、コイル配置がモードの螺旋構造との結合を良くするからである。Iコイルフィードバックによって、C_β ≈ 1.0、すなわち理想壁限界にほぼ張り付くベータまで運転領域が拡大され、開ループ成長率が γτ_w ≳ 25 という急成長のモードでも抑え込まれた。制御の過程では、モード安定化そのものと、動的な磁場誤差補正とが同時に進行することも明らかになった。センサー信号の最適化や、ノイズとアクチュエータ性能を考慮した状態空間表現に基づく制御器・観測器の設計も進んでおり、VALENモデルをもとにした最適制御では n = 1 と n = 2 のモードを同時に制御しながら、さらに意図的に回転するプラズマ応答を駆動できることが示されている。n = 1 の制御に成功した後に n = 2 のRWMが成長して回転とベータの崩壊を起こすという観測が、この多モード制御の動機である。
RFPでは事情が少し異なる。RFPの平衡は電流駆動の理想キンクモードに対して導電殼に本質的に依存しており、RWMは装置の常時の伴い物である。RFX-modやEXTRAP T2Rでは、RWMフィードバック用のコイルアレイを磁場誤差補正にも転用する手法が発達した。インテリジェントシェル型の制御は壁面の半径方向磁場を零に保つことで誤差場も同時に最小化し、モデル予測制御やカルマンフィルタを用いた最適制御では、誤差場を未知の外乱として状態空間に組み込み、RWM安定化とリアルタイムの誤差場補償を並行して実行する。RFPでは複数のトロイダル高調波を同時に扱う必要があり、制御の並列化と低遅延化が鍵となる。
既存装置と将来装置におけるRWM
RWM研究の実証は、主にDIII-D、NSTX、RFX-mod、EXTRAP T2Rといった装置で積み重ねられてきた。DIII-DではRWMが先進トカマク運転の正規化ベータの主要制限として現れ、外部コイルによる初期のフィードバック実験から、内部コイルを用いた理想壁限界近傍での安定化、そして二組の非軸対称コイルを同時に使う制御へと進んだ。この制御方式によって、高いプラズマ圧力と高いブートストラップ電流割合を併せ持つ高性能運転がエネルギー閉じ込め時間の約10倍にわたって維持され、定常状態シナリオへの道筋が示された。NSTXでは低アスペクト比という異なる配置で壁安定化の運転領域が確立され、β_N^無壁 を超える広い範囲でRWMが観測されるとともに、実験成長率と理論予測の定量比較を通じて制御設計が評価された。RFPではRFX-modのサドルコイルによるフィードバック制御や、EXTRAP T2Rでのモデルベース制御が、電流駆動モードとの共存の中でRWM制御を実演している。
将来装置ではITERが最大の検証場となる。ITERの先進シナリオにおける n = 1 RWMに対する解析では、現行のコイル設計と容器内側のポロイダルセンサーを用いた能動フィードバックにより、電圧制限と保守的な性能評価の下で、無壁限界から理想壁限界までの圧力上昇分の少なくとも70%を獲得できると計算されている。一方、回転による安定化に頼る道は、回転プロファイルとイオンランダウダンピングのモデルに強く依存するため不確かである。ブートストラップ電流を平衡に含めたITERのHモード安定性解析では、ペデスタルの圧力勾配が駆動するRWM分岐が現れ、通常の壁位置では理想モードを安定化する一方でペデスタルRWMを許すという、制御設計上の新たな課題が指摘されている。さらにブランケットモジュールのような厚い導体構造がRWM安定性に与える影響や、JT-60SAの高ベータシナリオにおける制御要件など、炉関連の工学的条件が安定性と制御設計に及ぼす効果も評価課題となっている。RWMの物理と制御は、高ベータ定常運転を炉に持ち込むための、実証から設計へと移りつつある分野なのである。
この解説が根拠にした論文から
- Stabilization of resistive wall modes in ITER by active feedback and toroidal rotationNuclear Fusion 2004
- Resistive wall mode dynamics and active feedback control in DIII-DNuclear Fusion 2001
- Control of the resistive wall mode with internal coils in the DIII–D tokamakNuclear Fusion 2005
- Stability and control of resistive wall modes in high beta, low rotation DIII-D plasmasNuclear Fusion 2007
- The resistive wall mode and feedback control physics design in NSTXNuclear Fusion 2004
- Investigation of the n = 1 resistive wall modes in the ITER high-mode confinementNuclear Fusion 2017
この解説は役に立ちましたか?
推移
研究の変遷
1995–200435本 · 0.35%
プラズマ回転とフィードバックによる出現
この時代、抵抗性壁モードはプラズマ回転、フィードバック安定化、回転プラズマと並んで論じられ、DIII-DやITERを対象とする論文が現れた。回路方程式定式化やノーマルモードによるモデル化が進み、逆転磁場ピンチにおけるフィードバック制御も検討された。
同時に語られた主題プラズマ回転、フィードバック安定化、回転プラズマ、逆磁場ピンチ、先進トカマク、トロイダル回転
この時代の論文から
- Stabilization of resistive wall modes in ITER by active feedback and toroidal rotationNuclear Fusion 2004
- Resistive wall mode dynamics and active feedback control in DIII-DNuclear Fusion 2001
- Circuit equation formulation of resistive wall mode feedback stabilization schemesNuclear Fusion 1998
- Normal mode approach to modelling of feedback stabilization of the resistive wall modeNuclear Fusion 2003
2005–201474本 · 0.48%
ITERと高ベータ実験への展開
この時代はITER関連のモデリングが増え、ドリフト運動論共鳴を自己無撞着に取り込んだ解析や、DIII-Dの内部コイルによる制御、高ベータ・低回転プラズマでの安定性測定が行われた。逆転磁場ピンチやMAST、JETなどでも研究が広がった。
同時に語られた主題逆磁場ピンチ、プラズマ回転、先進トカマク、プラズマ流、回転プラズマ、ポロイダル回転
この時代の論文から
- Control of the resistive wall mode with internal coils in the DIII–D tokamakNuclear Fusion 2005
- Stability and control of resistive wall modes in high beta, low rotation DIII-D plasmasNuclear Fusion 2007
- Modelling resistive wall modes in ITER with self-consistent inclusion of drift kinetic resonancesNuclear Fusion 2009
- Measurement of resistive wall mode stability in rotating high-β DIII-D plasmasNuclear Fusion 2005
2015–202654本 · 0.22%
運動論効果と最適制御の時代
この時代は全体に占める割合は低下したが、ドリフト運動論効果と磁気フィードバックの組合せ、熱粒子と高エネルギー粒子による効果の相殺、最適制御手法が扱われた。JT-60SAやITERのHモードを対象とした研究も見られる。
この記述以降に論文が追加されている
同時に語られた主題三角形度、高エネルギー粒子、負三角形度、電磁流体力学、トロイダル回転、逆磁気シア
この時代の論文から
- Stabilization of resistive wall modes in tokamaks by drift kinetic effects combined with magnetic feedbackNuclear Fusion 2015
- Validation of conducting wall models using magnetic measurementsNuclear Fusion 2016
- Cancellation of drift kinetic effects between thermal and energetic particles on the resistive wall mode stabilizationNuclear Fusion 2016
- optimal control techniques for resistive wall mode feedback in tokamaksNuclear Fusion 2018
よく登場する装置
この数字の作り方
- 数え方 —
- 同じものが別の名前で書かれていてもまとめて数えている(Resistive wall mode、wall mode、wall modes など)。綴りが変わった時期に推移が動いて見える、ということは起きない
- 割合 —
- その時代の収録論文全体に占める比率。コーパスは1970年代より2010年代のほうが9倍大きいため、本数のままではほとんどの主題が右肩上がりに見えてしまう
- 記述 —
- その時代の論文・共起する主題・登場する装置だけを根拠にAIが書いている
- 冒頭の定義 —
- 用語そのものの説明だけは、論文94本の要旨を読ませたうえでAIの分野知識で書かせている。ここだけは収録論文に書かれていることの要約ではない
- 解説 —
- では、9本の論文(うち全文3本)と2枚の図版を読ませたうえでAIが書いている
- 範囲 —
- 収録は6誌に限られる。ここで減っていることは、分野がその取り組みをやめたことを意味しない