フィードバック安定化(Feedback stabilization)は、核融合・プラズマ物理学の手法。プラズマの不安定モードをセンサで検出し、その信号に応じて外部コイルや電極から補正力を加える能動的制御手法である。トカマクの軸対称モードや抵抗性壁モード、ミラー装置のフルート不安定性などに対し、受動導体の効果を補って安定化を実現する。核融合炉の高性能化に不可欠な方法である。この用語集が追う論文のうち、タイトルにこの主題が現れるものは31本ある。比重が最も大きかったのは1970–1974年で、その期間の論文の0.36%を占めた。直近の2025–2029年では0.02%。
解説
磁気閉じ込めプラズマは、理想磁気流体(MHD)的には安定化の限界を超える圧力や電流を保持できる可能性を持ちながら、実際には壁や制御系の存在を前提とした不安定モードをしばしば生じる。フィードバック安定化とは、プラズマの擾乱をセンサで実時間に検出し、その信号に基づいて外部のコイルに電流を流して擾乱を打ち消すことで、こうしたモードを能動的に抑え込む手法である。モードの成長率が導体壁の磁場拡散時間程度と遅い場合、制御系の応答が間に合うため、この方法が現実の選択肢となる。
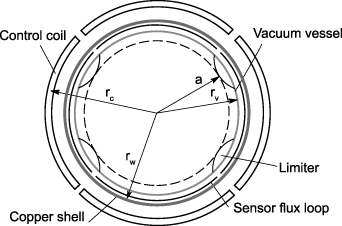
fig.1 Error field correction in reversed field pinch with feedback stabilization of resistive wall mode (2025) · CC BY 4.0
Schematic drawing of poloidal cross-section, indicating minor radii of plasma limiter (a), stainless steel vacuum vessel (r_\mathrm{v}), sensor flux loops and double-layered copper shell (r_\mathrm{w}) and control coils (r_\mathrm{c}). Figure is not drawn to scale.
図はフィードバック系を構成する要素を極断面で示したものである。プラズマ限界(小半径 a)、ステンレス製真空容器(r_v)、センサのフラックスループ、二層の銅殻(r_w)、そして制御コイル(r_c)が同心に配置され、センサが壁面の磁場擾乱を測り、制御コイルが修正磁場を印加するという一連の流れが読み取れる。
対象となる不安定モード
フィードバック安定化の主対象は、導体壁の存在によって成長が遅くなった外部MHDモード、すなわち抵抗壁モード(RWM)である。理想条件では電流駆動のキンクモードなどが即座に成長するところを、壁がプラズマの外側にありながら磁場を凍結する効果で成長率を壁の拡散時間の逆数程度まで下げる。この「遅い」成長率(典型的には数百〜数千 s⁻¹ 以下)こそが、電磁石の応答で追いつける根拠になっている。トカマクでは高細長比平衡の軸対称(垂直)不安定、高ベータ運転での n = 1 外部キンク、さらに破壊の前兆となる非軸対称モードが対象となり、反転磁場ピンチ(RFP)では電流駆動理想キンクに由来するRWMが、ミラー機では低ベータでも成長するフルート不安定が対象となる。液体金属壁を想定した研究では、壁自体が不安定化要因となるため、そのためのセンサとアクチュエータの提案も行われている。また、ポンダーモチーブ力(高周波場による平均化された力)を用いて外部キンクを抑える、電流を直接流さない方式の提案もある。
ハードウェア:センサ、アクチュエータ、電源
系は三つの要素からなる。第一にセンサで、壁面に張り巡らされたフラックスループが法線方向磁場(ラジアル磁場)や極方向磁場を測る。第二にアクチュエータで、トロイダル方向に多数並べた制御コイルが、検出されたモードのトロイダル・ポロイダル構造に応じた空間分布の磁場を作る。第三に電源で、コイル電流を必要な速度と振幅で駆動する。モードの空間構造(トロイダルモード数 n、ポロイダルモード数 m)ごとに独立な制御を行うため、センサとコイルはモード数分だけ用意される。
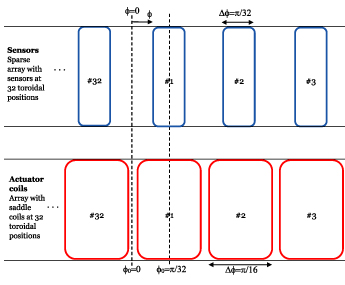
fig.2 Error field correction in reversed field pinch with feedback stabilization of resistive wall mode (2025) · CC BY 4.0
Schematic drawing of one of the four toroidal rows of 32 co-located sensor and control coils.
図は一つのトロイダル列におけるセンサとアクチュエータの配置を示す。32箇所のトロイダル位置にセンサと制御コイルが同一位置(コロケート)で並び、隣接要素の位相差 Δφ = 2π/32 に対応して各モード成分が独立に検出・駆動される構成が分かる。
配置に関しては、コイルを真空容器の内側に置くか外側に置くかが重要な設計判断となる。内側コイルはプラズマに近いため少ない電流で大きな結合が得られる一方、容器内の過酷な環境に耐える必要がある。センサの種類については、ラジアル磁場センサよりポロイダル磁場センサの方が制御性能が高いことが、複数の解析で一貫して示されている。これはポロイダル磁場信号がプラズマ変位により直接的に応答し、壁電流の寄与などのノイズ成分を相対的に受けにくいためと説明される。電源の応答時間(アンプ・コイル回路の時定数)は、壁時間の数倍以下であれば十分という評価があり、極端な高速応答は要求されない。
モデリングと制御器設計
フィードバック系の設計は、プラズマ・壁・コイルを一つの電磁力学系としてモデル化することから始まる。代表的な枠組みは、プラズマと抵抗壁の固有モード(正規モード)を基礎に置く方法である。開ループ(制御なし)での成長率・減衰率と固有関数を拡張エネルギー原理で求め、制御コイル電流によるモードへのエネルギー入力を励起行列、センサが検出する磁束をセンサ行列として表し、フィードバック則と合わせて特性方程式を構成する。得られた伝達関数に対してナイキスト線図を用いるか特性根を解くことで、制御の可否と安定余裕を評価できる。この種の解析では、制御可能なモードの強さを γτ_w(γ は制御なしの成長率、τ_w は壁時定数)で測るのが通例で、センサ配置とコイル配置の組み合わせによって安定化できる γτ_w が桁で変わることが示されている。ポロイダルセンサなら中央の一本のコイル帯で γτ_w ≈ 30 まで安定化できる一方、ラジアルセンサでは上下の帯を追加して初めて同程度に達する、といった定量的な目安が得られている。
トロイダル幾何での高精度解析には、MHD安定性コードを拡張してプラズマ・壁・コイル系の伝達関数を直接計算し、それを制御器設計に渡す方法が用いられる。制御器側では、比例・積分・微分動作から、状態空間表現に基づく線形二次(LQ)最適制御、カルマンフィルタによる状態推定、モデル予測制御(MPC)まで幅広い方式が検討されてきた。単純な比例制御でも原理的には安定化できるが、導数動作(微分項)が有効に働くことが分かっており、また制御対象のモードごとに系を弱結合な部分系に分解できるため、大規模な状態空間計算を低遅延で実行する工夫がなされている。
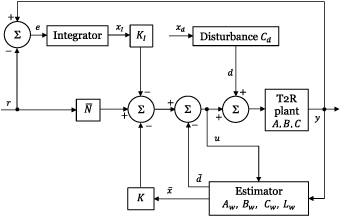
fig.3 Error field correction in reversed field pinch with feedback stabilization of resistive wall mode (2025) · CC BY 4.0
Block diagram schematics of control algorithm. The block diagram shows two different ways of error field compensation, one is disturbance rejection and the other is integral control action.
図は制御アルゴリズムのブロック線図であり、プラズマ・壁・コイルの状態空間モデル(プラント)に対して、推定器が擾乱を含む状態を推定し、積分動作による誤差場補償と外乱推定・除去の二つの経路で制御入力を合成する構成を示している。これはRWM安定化と誤差場(主磁場の小さな非対称性)補償を一つの制御器で同時に行う現代的な構成の例である。
実験実証と展開
実験的には、トカマクにおける軸対称モードの制御が最も早く確立された。高細長比プラズマでは垂直位置の制御が本質的であり、容器内側に設置した能動コイルを加えた制御系により、開ループ成長率 4400 s⁻¹、プラズマ電流 1.0 MA、細長比 2.58 に及ぶ平衡の安定化が実証されている。制御系の閉ループ安定性は、プラズマを変形しない剛体と仮定し電源の遅れを組み込んだ数値モデルで解析され、実験結果とよく一致した。プラズマの変形可能性(断面形状の変化)が制御特性に及ぼす影響も理論的に調べられている。
非軸対称モードについては、高ベータトカマク平衡で n = 1 のRWMに対し、ポロイダル方向に一列のコイル帯のみで壁なし限界の2倍にあたる β_N ≈ 5 までの制御が可能と計算されている。負の三角形状平衡での理想キンクおよびRWMの制御、ハロ電流を駆動して制御する方式、抵抗殻モード(壁が完全導体でないために残るモード)の制御など、運転領域や装置概念の拡張に沿った研究が進められている。破壊の前兆となるモードのフィードバック制御は、安定化を通じて破壊回避に寄与しうる点で応用上重要である。
トカマク以外では、反転磁場ピンチでRWMフィードバックが実証され、同じコイル列を誤差場補正にも転用する運用が確立されている。ミラー機では、磁力線に沿って並べたコイルを冷たい周囲プラズマ中に浸し、コイル電流の変化に対してプラズマが磁束保存のために圧縮アルフベン波を介して動くことを利用してフルート不安定を制御する方式が理論・シミュレーションで示されている。プラズマの回転があるため、擾乱モードと積分型制御項の間に大きな位相差を設けると安定性が最大になる、という回転系特有の知見も得られている。
総じて、フィードバック安定化は「壁が成長を遅くする不安定モードを、センサ・コイル・電源の組で実時間に抑える」という構図で理解できる。対象モードの成長率と壁時定数の比、センサとコイルの配置、電源の応答時間、そして制御則の設計が性能を決める主要因であり、これらを統一的な制御理論の枠組みで扱うことが、この分野の方法論的な中心にある。
この解説が根拠にした論文から
- Normal mode approach to modelling of feedback stabilization of the resistive wall modeNuclear Fusion 2003
- Active feedback stabilization of high beta modes in advanced tokamaksNuclear Fusion 2001
- Feedback stabilization of axisymmetric modes in the TCV tokamak using active coils inside and outside the vacuum vesselNuclear Fusion 1998
- Active feedback stabilization of the flute instability in a mirror machine using field-aligned coilsNuclear Fusion 2012
- Feedback stabilization of RWM with in-vessel coilsPlasma Physics and Controlled Fusion 2006
- Error field correction in reversed field pinch with feedback stabilization of resistive wall modePlasma Physics and Controlled Fusion 2025
この解説は役に立ちましたか?
推移
研究の変遷
1970–19845本 · 0.20%
トカマクとステラレータにおける初期の試み
この時代の論文は、トカマクの軸対称モードや高ベータ・ステラレータ、ドリフト温度不安定性など、様々なMHD不安定性に対するフィードバック安定化の理論的・実験的基礎を扱っている。MagnetohydrodynamicsやMHD instabilitiesとの共起が示すように、プラズマ平衡と不安定性の枠組みの中で手法が位置づけられていた。論文数は5件で、全タイトルに占める割合は0.2%である。
この時代の論文から
- Feedback stabilization of rigid axisymmetric modes in tokamaksNuclear Fusion 1982
- Feedback stabilization of axisymmetric MHD instabilities in tokamaksNuclear Fusion 1978
- Feedback stabilization in PlasmasNuclear Fusion 1971
- Feedback stabilization of an ℓ = 0, 1, 2 high-beta stellaratorNuclear Fusion 1978
1985–19946本 · 0.11%
高伸長トカマクとプラズマ変形性への応用
この時代は、高伸長トカマクや変形可能プラズマにおける軸対称モードの安定化が中心的なテーマとなり、プラズマ変形性の効果や遠隔フィードバックが検討された。プラズマdisruptionの前駆体に対する適用も現れ、干渉計などの計測と結びつけて議論されている。論文数は6件で、シェアは前時代から低下した。
同時に語られた主題プラズマディスラプション、干渉計
この時代の論文から
- Active feedback stabilization of axisymmetric modes in highly elongated tokamak plasmasNuclear Fusion 1994
- Effects of plasma deformability on the feedback stabilization of axisymmetric modes in tokamak plasmasNuclear Fusion 1992
- Feedback stabilization of the axisymmetric instability of a deformable tokamak plasmaNuclear Fusion 1989
- Remote feedback stabilization of tokamak instabilities*Physics of Plasmas 1994
1995–200411本 · 0.11%
抵抗性壁モードと先進トカマクへの展開
この時代、抵抗性壁モード(RWM)のフィードバック安定化が主要な主題となり、回路方程式やノーマルモードによる理論モデル、先進トカマクの高ベータモードへの適用が進められた。TCVトカマクでの真空容器内外の能動コイルを用いた軸対称モードの実験も登場している。論文数は11件と最も多く、シェアは0.11%で横ばいである。
同時に語られた主題抵抗性壁モード、電磁流体力学、真空容器、プラズマディスラプション、MHDモード、MHD不安定性
この時代の論文から
- Circuit equation formulation of resistive wall mode feedback stabilization schemesNuclear Fusion 1998
- Normal mode approach to modelling of feedback stabilization of the resistive wall modeNuclear Fusion 2003
- Active feedback stabilization of high beta modes in advanced tokamaksNuclear Fusion 2001
- Theoretical modelling of the feedback stabilization of external MHD modes in toroidal geometryNuclear Fusion 2002
2005–20146本 · 0.04%
多様な配位と装置への適用
この時代は、抵抗性壁モードに加えて、反転磁場配位(RFP)やミラートラップでのフルート不安定性、KSTARにおける新古典テアリングモードなど、応用対象が多様化した。真空容器内コイルや時間依存シミュレーションといった手法が登場する。論文数は6件で、シェアは0.04%に低下している。
同時に語られた主題抵抗性壁モード、テアリングモード、逆磁場ピンチ、新古典的テアリングモード、容器内機器
この時代の論文から
- Active feedback stabilization of the flute instability in a mirror machine using field-aligned coilsNuclear Fusion 2012
- Feedback stabilization of RWM with in-vessel coilsPlasma Physics and Controlled Fusion 2006
- Rotation in a reversed field pinch with active feedback stabilization of resistive wall modesPlasma Physics and Controlled Fusion 2006
- Active feedback stabilization of multimode flute instability in a mirror trapPlasma Physics and Controlled Fusion 2014
2015–20263本 · 0.01%
負三角形度・液体金属・誤差磁場への応用
この時代の論文は、負三角形度トカマクにおけるideal kinkと抵抗性壁モードの安定化、液体金属壁のためのセンサーとアクチュエーター、RFPでの誤差磁場補正とRWMフィードバックを扱っている。三角形度や液体金属、誤差磁場といった新しい観点が共起しており、装置・概念の広がりが見られる。論文数は3件で、シェアは0.01%まで低下している。
同時に語られた主題抵抗性壁モード、三角形度、逆磁場ピンチ、負三角形度、液体金属、誤差磁場
この時代の論文から
- Feedback stabilization of ideal kink and resistive wall modes in tokamak plasmas with negative triangularityNuclear Fusion 2018
- Resistive sensor and electromagnetic actuator for feedback stabilization of liquid metal walls in fusion reactorsPlasma Physics and Controlled Fusion 2016
- Error field correction in reversed field pinch with feedback stabilization of resistive wall modePlasma Physics and Controlled Fusion 2025
よく登場する装置
この数字の作り方
- 数え方 —
- 同じものが別の名前で書かれていてもまとめて数えている。綴りが変わった時期に推移が動いて見える、ということは起きない
- 割合 —
- その時代の収録論文全体に占める比率。コーパスは1970年代より2010年代のほうが9倍大きいため、本数のままではほとんどの主題が右肩上がりに見えてしまう
- 記述 —
- その時代の論文・共起する主題・登場する装置だけを根拠にAIが書いている
- 冒頭の定義 —
- 用語そのものの説明だけは、論文21本の要旨を読ませたうえでAIの分野知識で書かせている。ここだけは収録論文に書かれていることの要約ではない
- 解説 —
- では、6本の論文(うち全文1本)と3枚の図版を読ませたうえでAIが書いている
- 範囲 —
- 収録は6誌に限られる。ここで減っていることは、分野がその取り組みをやめたことを意味しない