Wiki / 手法 ディスラプション予測 Disruption prediction
ディスラプション予測 (Disruption prediction)は、核融合・プラズマ物理学の手法。トカマク型核融合装置において、プラズマの急激な崩壊であるディスラプションを、診断データから機械学習等を用いて事前に予測する手法である。次世代装置では被害が大きいため、早期警報と回避・緩和動作の起動が不可欠であり、実時間予測と警報時間の確保が重要な評価指標となる。この用語集が追う論文のうち、タイトルにこの主題が現れるものは49本ある。比重が最も大きかったのは2020–2024年で、その期間の論文の0.26%を占めた。直近の2025–2029年では0.21%。この用語集がこの主題を最初に拾うのは2005年以降で、それ以前の収録論文には現れない。
目次
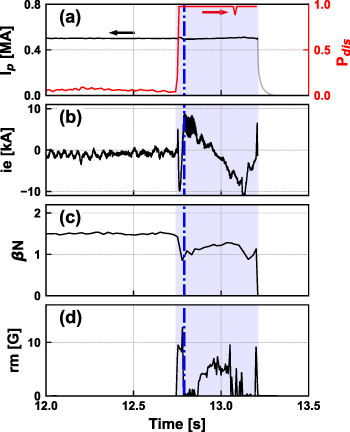
1 解説 2 推移 3 研究の変遷 4 よく登場する装置 5 関連項目 6 この数字の作り方 解説 ディスラプション予測(disruption prediction)とは、トカマク型核融合装置でプラズマが突然失われる「ディスラプション」の発生を、事前に検知して警報を出す技術である。ディスラプションが起きると、プラズマの熱エネルギーと電流が極めて短い時間で失われ、第一壁 への熱負荷 、真空容器 への電磁力、逃走電子 などの深刻な被害をもたらす。貯蔵エネルギーが桁違いに大きいITER のような次世代装置では、無対策ディスラプションの許容頻度は全放電の一万回に一回程度とされ、予測・回避・緩和の一連の仕組みが装置の成立条件になっている。ディスラプションの発生には多様な経路があり、第一原理だけから信頼できる予測モデルを構築することは難しいため、現在の主流は、過去の放電データから前兆パターンを学習させるデータ駆動型の手法である。実際にどのような放電で警報が出るかを示したのが次の図で、プラズマ電流が急落する前に、モデルが出力するディスラプション確率が閾値を超えて警報が発せられる様子が分かる。
fig.7 Machine learning based disruption prediction using long short-term memory in KSTAR (2025) · CC BY 4.0
Example of a disruption prediction shot: (a) plasma current and disruption probability, (b) plasma current control error, (c) normalized beta, and (d) n = 1 rotating mode amplitude. The blue shaded region indicates the plasma unstable period and the thermal quench (TQ). The blue vertical dashed line marks the warning time generated by the LSTM model, using a threshold value of 0.9 and a persistence condition of four consecutive time steps (i.e. 40 ms).
ディスラプション予測
種別 手法
論文数 49 本
初出 2005 –2009 年(2本)
最盛期 2020 –2024 年 0.26%
直近 2025 –2029 年 0.21% 索引にもどる
図は一つの放電の時間発展を示し、(a)のプラズマ電流とディスラプション確率に加え、(b)の電流制御誤差、(c)の正規化ベータ、(d)のn=1回転モード振幅が、不安定期間(青の帯)に入る前に警報(青の破線)が出たことを表している。この「警報から実際の熱クエンチまでの余裕時間」が予測性能の要であり、緩和システム(不純物 ガス注入やペレット注入)を作動させるための時間として評価される。
ディスラプションと予測の必要性
ディスラプションは、大型の磁気流体力学(MHD )不安定性の成長や不純物 による強い放射を引き金として起こる、磁場閉じ込め プラズマの突然の終息である。進展の過程は一般に、運転限界近くへの接近に伴う不安定性の発生、それらが絡み合う事象連鎖、そして最終的にマクロなモードが壁に引き込まれて回転を失う「モードロック」、熱エネルギーの急速な喪失(熱クエンチ)、電流クエンチという流れをたどる。この連鎖の最終段階としてモードロックがしばしば現れるため、モードロック信号は緩和を目的とした予測で最も重要な前兆指標の一つとされてきた。
予測が重要なのは、被害が装置規模に対して非線形に増えるからである。現在の装置では許容できても、次世代装置では熱負荷 ・電磁力・逃走電子 のいずれもが致命的になり得る。したがって予測は単独の目的ではなく、緩和システムの起動条件、さらには不安定化の初期段階で制御操作(電子密度を上げる、プラズマ電流を下げるなど)によってディスラプション自体を回避する戦略の入口として位置づけられている。このため予測性能は、警報の的中率と誤警報率、そして警報からイベントまでの余裕時間の三つで評価されるのが通例である。
物理駆動型とデータ駆動型
予測へのアプローチは大きく二つに分かれる。物理駆動型は、テアリングモード やモードロック、抵抗壁モード、エッジ局在モードなど個々の不安定性について安定性境界を検知する物理モジュールを組み合わせ、プラズマ状態が各前兆にどれだけ近いかを評価するものである。前兆の同定が明示的であるため解釈性が高く、緩和でなく回避につなげられる点が強みだが、ディスラプション理論が完全でない以上、未記述の不安定性や新しい運転領域への拡張には新たな物理理解が必要になる。
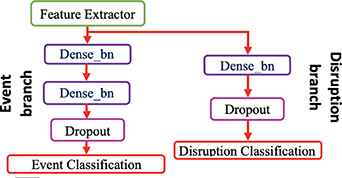
一方、データ駆動型は、ディスラプション放電と非ディスラプション放電のラベル付きデータから前兆パターンを自動的に学習する。サポートベクターマシン、ランダムフォレスト、各種ニューラルネットワーク などがJET 、DIII-D 、ASDEX Upgrade 、EAST 、KSTAR 、J-TEXT 、HL-2A など多くの装置に適用され、成功率的に90%超・誤警報率10%未満に達する予測器も報告されている。ただし深層学習 モデルは前兆を物理的に同定する能力を欠きがちで、いわゆるブラックボックス性が運転員の信頼や回避戦略への接続を妨げるという批判が共通してある。このため近年は、深層学習の予測器に不安定イベントの検知機能を統合し、ディスラプションに至る事象連鎖そのものを出力させる枠組みが提案されている。イベント検知とディスラプション分類を共通の特徴抽出器から分岐させた構成の例を次の図に示す。
図は、特徴抽出器の上流に「イベント分岐」と「ディスラプション分岐」を並列に置いた構成を示しており、イベント検知を併設することで予測の解釈性を保ちつつ、ベースラインの予測器より長い警報余裕時間を得られることが報告されている。また事象連鎖が分かれば、どの制御操作で介入すべきかも決めやすくなる。
特徴空間・前兆・警報時間
データ駆動型予測の設計の中心は、プラズマ状態を表す特徴ベクトルを多次元パラメータ空間に定義し、その空間を「ディスラプション側」と「非ディスラプション側」に分ける分離面を学習することである。特徴としては、プラズマ電流、モードロック振幅、内部インダクタンス、入力電力と放射電力、密度、放射モニターなどの時系列量が定番で、時間領域の量に加え周波数領域の量や特定の信号変換の結果を併用することもある。分類器は放電中に周期的に特徴ベクトルを受け取り、その位置から挙動を判定して警報を制御系に渡す。
単一信号の閾値判定は信頼性が足りないため、連続するサンプルの振幅を二つの軸とする二次元空間で急変を検出する手法がモードロック信号で試され、高い検出率と低い誤警報率が示されている。一方で、重要な信号が実運用で使えない場合があることも問題になる。例えばモードロック振幅は、信号の歪みやノイズ、あるいはオフライン解析でしか正確に求まらない診断系では、放電中のフィードバックに使えない。このような状況に対し、学習時には使えるが実行時には使えない情報を「特権情報」として利用する学習枠組み(LUPI)が適用され、実行時に得られる別の信号(例えば干渉計 による線積分密度)だけで予測しつつ、学習時にはオフラインのモードロック情報で分類面を改善する手法が研究されている。線積分密度の振幅そのものは閾値判定に使えるほど単純ではないが、連続サンプルが張るパラメータ空間は十分に情報を持つとされる。
警報時間は、前兆がいつ現れ始めるかと、モデルがどれだけ早く確信を持てるかの両方で決まる。ディスラプションの前兆は本番よりかなり前に現れることがあるため、時系列の長期依存を捉えられるモデルが有利であり、後述の再帰型ネットワークが好まれる一つの理由になっている。
機械学習アーキテクチャと解釈性
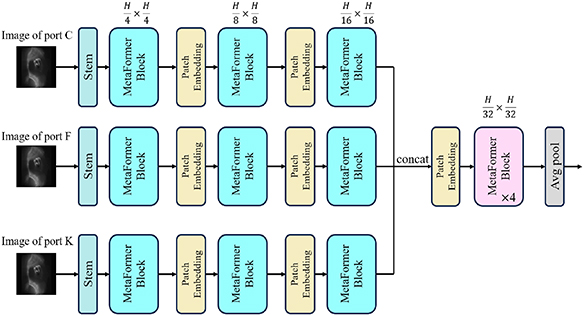
使われるアーキテクチャは多様である。初期は単純なニューラルネットワーク やランダムフォレストが中心だったが、現在は畳み込みニューラルネットワーク(CNN)と長短期記憶(LSTM)を組み合わせたハイブリッド構成、時系列畳み込みネットワーク、マルチモーダルな深層学習 などが主流になりつつある。LSTMは標準的な再帰型ネットワークと違って短期と長期の依存を保持でき、ディスラプション前兆のような多時間スケールの現象に向くうえ、トランスフォーマー系に比べてメモリ要求が小さく逐次処理に向くため、リアルタイム制御系への実装候補として実績を積んでいる。CNN系では、生の高時間分解能診断データを直接分類するマルチスケール構成や、可視カメラ映像から低遅延で警報を出す試みも現れている。映像はプラズマ位置 ・形状、不純物 放出、ホットスポット、MARFEなどディスラプションの原因になり得る現象を直接見られるためであり、複数の視野からの映像を別々に特徴抽出して融合する構成が提案されている。
図は、三つのポートから得た可視映像をそれぞれのステムとメタブロックで処理し、結合して時系列特徴抽出器に渡す三枝入力の構成を示す。映像ベースの予測は、映像データのリアルタイム伝送の難しさや推論遅延が課題だが、ITER が主容器全体を可視・赤外で監視する計画を持つことから、その実証的意義は大きい。
解釈性の面では、SHAPやGrad-CAMといった可視化・帰属手法を使って、モデルがどの信号・どの領域に注目して判断したかを調べる研究が定着しつつある。また、遺伝的アルゴリズムによる特徴選択、確率的予測器、多次元パラメータ空間の自己組織化分割、予測限界の理論的評価など、ブラックボックス性を減らしつつ性能を保つ試みも続けられている。ベイジアンニューラルネットワークによる不確実性の定量化も、予測の信頼性評価の一つの方向である。
転移・適応・リアルタイム運用
訓練済み予測器を新しい装置や新しい運転領域に移す問題は、この分野の中心的課題である。装置の構造・診断系・運転パラメータが異なればデータの分布が変わり、訓練したモデルの性能は保証されない。ディスラプション放電の取得コストが高い将来装置では、ディスラプション標本と非ディスラプション標本の不均衡が教師あり学習を成立させにくくするため、非ディスラプションデータのみで訓練する異常検知型の予測器(畳み込みオートエンコーダなど)が注目されてきた。さらに、再構成誤差を指標にしつつ得られたディスラプション前兆データも活用する拡張により、データ利用効率を上げる手法が提案されている。
既存装置で訓練したモデルを新装置に移す場合、再構成誤差の分布は装置ごとに異なるものの、前兆標本と非ディスラプション標本の間には依然として有意な差が残るため、警報閾値を調整すれば初放電から予測が可能になることが示されている。放電を一つ進めるごとに新しいデータを訓練セットに加えて再訓練し、運転シナリオの変化に追従する逐次適応戦略や、閾値自体を自動調整する戦略も併せて提案されている。既存装置間のデータ混合実験は、異なるトカマクのデータ間にディスラプション前兆に関する共通情報が実際に存在することを示しており、これが転移を可能にする基盤になっている。
運転領域の違いも同様の転移問題を生む。低ベータ領域のデータで訓練したモデルを高ベータ領域で使う場合、単純な混合では性能が伸びないため、インスタンスベースの転移学習(TrAdaBoost など)や、SHAP解析で高ベータと低ベータのディスラプションの違いを特定したうえでの標本・特徴選択の最適化が行われ、平衡平均精度を0.78から0.86へ改善したという報告がある。深層学習 でも、単一装置でのAUCが0.95程度のモデルが装置間では0.91程度に留まるなど、汎化性能の低下が定量的に示されており、転移・適応の研究がこの差をどれだけ埋められるかが、JT-60SA やITER への展開を左右する技術的焦点になっている。
Fusion Engineering and Design 2011
ディスラプション予測(Disruption prediction)の研究史 — FusionPapers